RK3588摄像头配置:搞懂CPhy与DPhy的区别,再也不踩坑!
在嵌入式视觉开发中,MIPI Phy(物理层)是摄像头与处理器之间的“数据高速公路”——它直接决定了摄像头的分辨率、帧率上限,以及硬件连接的稳定性。作为Rockchip旗舰级平台的RK3588,同时支持CPhy和DPhy两种主流MIPI Phy标准,适配从入门到高端的各类摄像头需求。
很多开发者在配置RK3588摄像头时,常会困惑:CPhy和DPhy到底有啥不一样?该选哪种?两者的设备树配置又有哪些关键差异?今天我们就从原理、场景、实战配置三个维度,一次性讲透这个问题。
一、先搞懂基础:CPhy与DPhy的核心原理差异
CPhy(MIPI C-PHY)和DPhy(MIPI D-PHY)都是MIPI联盟定义的物理层协议,核心目标是实现高速图像数据传输,但在信号编码、带宽效率、硬件设计上有本质区别,这些差异直接决定了它们的适用场景。
我们用一张表清晰对比核心差异:
| 对比维度
|
DPhy(差分物理层)
|
CPhy(紧凑型物理层)
|
| 信号传输方式
|
采用“差分对”传输(每lane是2根线:正/负),通过“0/1”电平变化传递信号,兼容传统逻辑。
|
采用“三相符号编码”(每组3根线),通过3种电平状态的切换传递信号,是更高效的编码方式。
|
| 带宽效率
|
单lane带宽上限:D-PHY 1.3版本达5Gbps/lane,需通过“多lane叠加”提升总带宽(如4 lane达20Gbps)。
|
单lane带宽上限:C-PHY 1.2版本达6.4Gbps/lane,且带宽密度更高(3根线实现比DPhy 2根线更高的带宽)。
|
| 引脚数量
|
每lane需2根线(差分对),加上时钟lane(另1对),总引脚数较多(如4 lane需10根线:4*2+2)。
|
每“组”仅需3根线(无单独时钟lane,时钟嵌入数据中),相同带宽下引脚数更少(如同等20Gbps带宽,CPhy仅需6根线:2组* 3)。
|
| 功耗与EMI
|
差分信号抗干扰性强,但高带宽下功耗较高;单独时钟lane易产生电磁干扰(EMI)。
|
三相编码无单独时钟,EMI更低;相同带宽下,因引脚少、编码效率高,功耗比DPhy低10%-20%。
|
| 兼容性
|
协议成熟(2008年发布),支持从低带宽(100Mbps)到高带宽(20Gbps),适配绝大多数摄像头芯片。
|
2016年发布,主打高带宽场景,兼容性相对局限(仅中高端传感器支持),但技术迭代更快。
|
简单理解:DPhy像“传统双向车道”,靠增加车道数(lane)提升运力,稳定但占用空间;CPhy像“智能三车道”,靠更高效的通行规则(三相编码)提升运力,省空间、低功耗,适合“高速重载”场景。
二、场景决定选择:CPhy与DPhy的典型应用
选择CPhy还是DPhy,核心看摄像头的分辨率、帧率需求,以及硬件设计的约束(如PCB空间、功耗)。
1. DPhy:成熟稳定,覆盖中低高端主流场景
DPhy因协议成熟、兼容性广,是目前嵌入式视觉的“主力军”,尤其适合以下场景:
•中低像素摄像头:如200万~800万像素的安防摄像头、车载环视摄像头(分辨率1080P~4K,帧率30fps),单lane或2 lane即可满足带宽需求;
•中端高像素摄像头:如1200万~4800万像素的手机副摄、工业检测摄像头(4K@30fps),4 lane DPhy(20Gbps带宽)完全够用;
•对兼容性要求高的场景:如需要适配不同品牌、不同型号传感器的方案,DPhy的广泛支持能减少适配成本。
2. CPhy:高带宽刚需,聚焦高端影像
CPhy的优势在“高带宽、低功耗、省引脚”,因此主要面向高端高规格摄像头:
•超高像素主摄:如1亿像素以上的手机主摄(如小米12 Ultra的IMX989)、专业相机,需高带宽支撑大尺寸图像数据传输;
•高帧率视频录制:如4K@60fps、8K@30fps的摄像头(如运动相机、车载ADAS前视摄像头),高帧率意味着单位时间内数据量翻倍,需CPhy的高带宽支撑;
•空间受限的硬件设计:如小型化设备(无人机、穿戴设备),PCB面积有限,CPhy的少引脚优势能简化布局。
三、RK3588实战:CPhy与DPhy摄像头配置差异
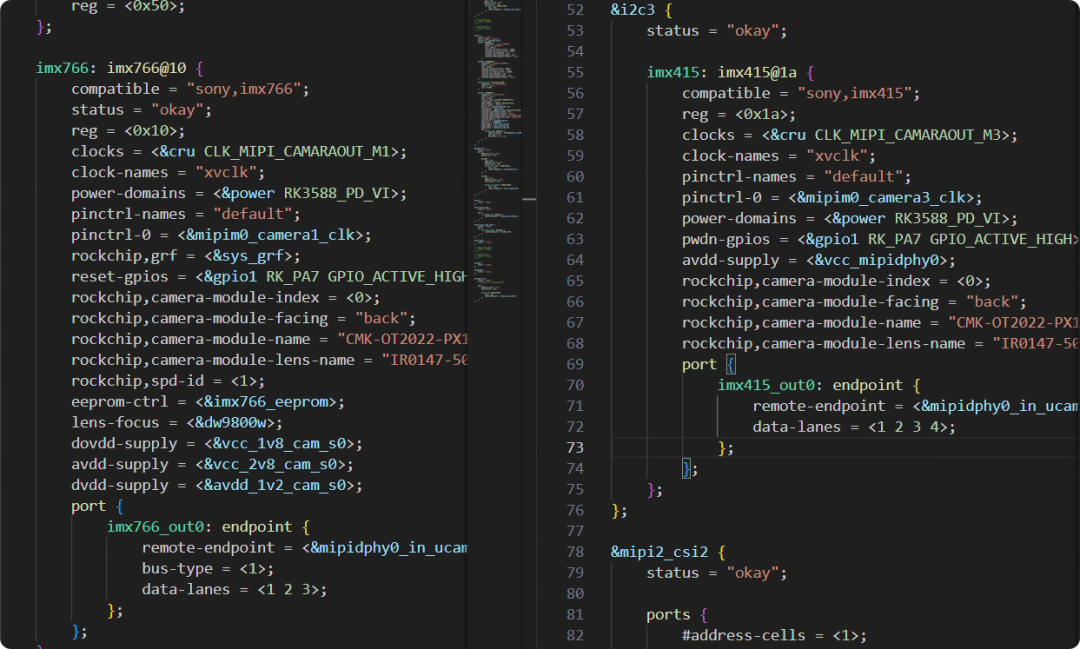
结合你提供的两份RK3588设备树代码(CPhy适配IMX766,DPhy适配IMX415),我们从核心节点、电源引脚、数据链路三个维度,拆解配置差异的关键要点。
1.核心差异:Phy节点与硬件使能
Phy节点是配置的“入口”,RK3588对CPhy和DPhy的节点定义完全不同,且硬件使能逻辑有区别。
| 配置项
|
CPhy(适配IMX766)
|
DPhy(适配IMX415)
|
关键说明
|
| Phy主节点
|
&csi2_dcphy0(CPhy在RK3588中常标注为DCPhy)
|
&csi2_dphy0
|
节点名称直接区分Phy类型,需确保与硬件对应(RK3588有多个Phy实例,不可混用)。
|
| Phy硬件节点使能
|
注释&csi2_dphy0_hw { status = "okay"; };
|
启用&csi2_dphy0_hw { status = "okay"; };
|
DPhy需显式启用硬件节点(_hw后缀),CPhy则无需单独启用,这是RK平台的特有逻辑。
|
| 数据通道(lane)
|
data-lanes = <1 2 3>(3 lane)
|
data-lanes = <1 2 3 4>(4 lane)
|
因CPhy单lane带宽更高,3 lane即可满足IMX766需求;DPhy需4 lane匹配IMX415的带宽。
|
代码片段对比(CPhy vs DPhy):
|
2.电源与引脚:DPhy需专用稳压器,引脚绑定不同
RK3588的DPhy对电源稳定性要求更高,需单独配置“Phy专用稳压器”;而CPhy可复用其他电源,且两者的时钟引脚、电源引脚绑定也不同。
| 配置项
|
CPhy(IMX766)
|
DPhy(IMX415)
|
关键说明
|
| Phy专用稳压器
|
注释vcc_mipidphy0节点(未启用)
|
启用vcc_mipidphy0(固定稳压器)
|
DPhy需单独供电(GPIO1_PB2控制使能),确保高速信号稳定;CPhy可复用摄像头电源。
|
| 引脚配置(pinctrl)
|
pinctrl-0 = <&mipim0_camera1_clk>
|
pinctrl-0 = <&mipim0_camera3_clk>
|
时钟引脚绑定不同(对应RK3588的不同摄像头时钟输出通道),需与硬件焊接匹配。
|
| 摄像头控制GPIO
|
reset-gpios = <&gpio1 RK_PA7>(复位引脚)
|
pwdn-gpios = <&gpio1 RK_PA7>(掉电引脚)
|
控制引脚功能不同(复位vs掉电),需根据传感器datasheet调整。
|
代码片段对比(电源与引脚):
|
3.数据链路:CSI控制器与CIF节点需“一一对应”
RK3588的摄像头数据传输链路是“传感器→Phy→CSI控制器→CIF(摄像头接口前端)→ISP”,CPhy和DPhy需匹配不同的CSI控制器和CIF节点实例。
| 数据链路节点
|
CPhy(IMX766)
|
DPhy(IMX415)
|
关键说明
|
| CSI控制器
|
&mipi0_csi2(MIPI CSI-2控制器0)
|
&mipi2_csi2(MIPI CSI-2控制器2)
|
RK3588有多个CSI控制器,需与Phy实例绑定(CPhy对应mipi0,DPhy对应mipi2)。
|
| CIF节点
|
&rkcif_mipi_lvds(CIF LVDS接口0)
|
&rkcif_mipi_lvds2(CIF LVDS接口2)
|
CIF是Phy与ISP的桥梁,需与CSI控制器对应(mipi0→lvds0,mipi2→lvds2)。
|
| I2C总线
|
&i2c4(I2C总线4)
|
&i2c3(I2C总线3)
|
传感器的I2C通信总线不同,需与硬件上传感器的I2C引脚连接匹配。
|
核心逻辑:RK3588的硬件设计中,Phy、CSI控制器、CIF节点是“绑定分组”的,配置时需确保链路全程对应(如DPhy→mipi2_csi2→rkcif_mipi_lvds2),错配会导致数据传输中断。
四、总结:RK3588摄像头配置的3个关键结论
1.选Phy先看需求:
◦若摄像头是800万~4800万像素、帧率≤30fps(如安防、环视),优先选DPhy(成熟、兼容好、配置简单);
◦若摄像头是1亿像素以上或帧率≥60fps(如高端主摄、ADAS前视),必选CPhy(高带宽、低功耗)。
1.配置关键检查点:
◦Phy节点与硬件使能:CPhy用csi2_dcphy0,DPhy用csi2_dphy0+csi2_dphy0_hw;
◦数据链路匹配:Phy→CSI控制器→CIF节点需一一对应(如CPhy→mipi0→lvds0,DPhy→mipi2→lvds2),链路是可选的,具体可根据开发手册去配;
◦电源与引脚:DPhy需启用vcc_mipidphy0,时钟引脚、I2C总线需与硬件焊接一致。
1.调试避坑技巧:
◦若摄像头无数据,先检查Phy和CSI控制器的status是否为“okay”;
◦若图像卡顿/花屏,检查data-lanes数量是否与传感器匹配,电源电压是否稳定;
◦若I2C通信失败,确认reg(传感器地址)和I2C总线是否与硬件一致。
掌握CPhy与DPhy的差异,不仅能快速搞定RK3588的摄像头配置,更能在方案选型阶段就选对“数据高速公路”,避免后期硬件改版或性能瓶颈。你在RK3588摄像头开发中遇到过哪些问题?欢迎在评论区交流!
- 9月交付7327台创历史新高 firefly萤火虫领跑高端小车市场
- AIVA ME7巴黎全球首秀 仿生设计落地首款量产车
- 限时售14.99万起 深蓝S07 AI激光版上市 800V平台/续航最高725km
- 全程3605公里! 蔚来丝绸之路换电路线正式贯通
- 奕境X9满配华为乾崑全栈智能 售27.98万元起
- 捷途旅行者7预售14.99万起 燃油/插混动力 纯电续航251km
- 广汽传祺越7上市 权益价16.18万元起
- 选装价1.08万起 蔚来ES8推出揽月套装 22英寸锻造轮圈+曙光金卡钳
- 预售26.98万起 智界RX新增两款车型 搭载81度电池/续航702km
- 双车交出亮眼成绩单 蔚来ES9、全新ES8各自领跑细分市场
- 极氪9X德国市场起售价约93万元 成为欧盟售价最高中国量产车
- 成都丰田普拉多中东版最高降7.8万 欢迎前来试驾
- 高新西皓影新能源价格16.59万起 优惠高达6.00万
- 中创新航合肥研究院正式落地
- UAES-新一代车载充配电单元CharCON5U | 申报2026第八届金辑奖最佳技术实践应用奖
- 用得爽!七部门新政给老百姓的用车红利清单